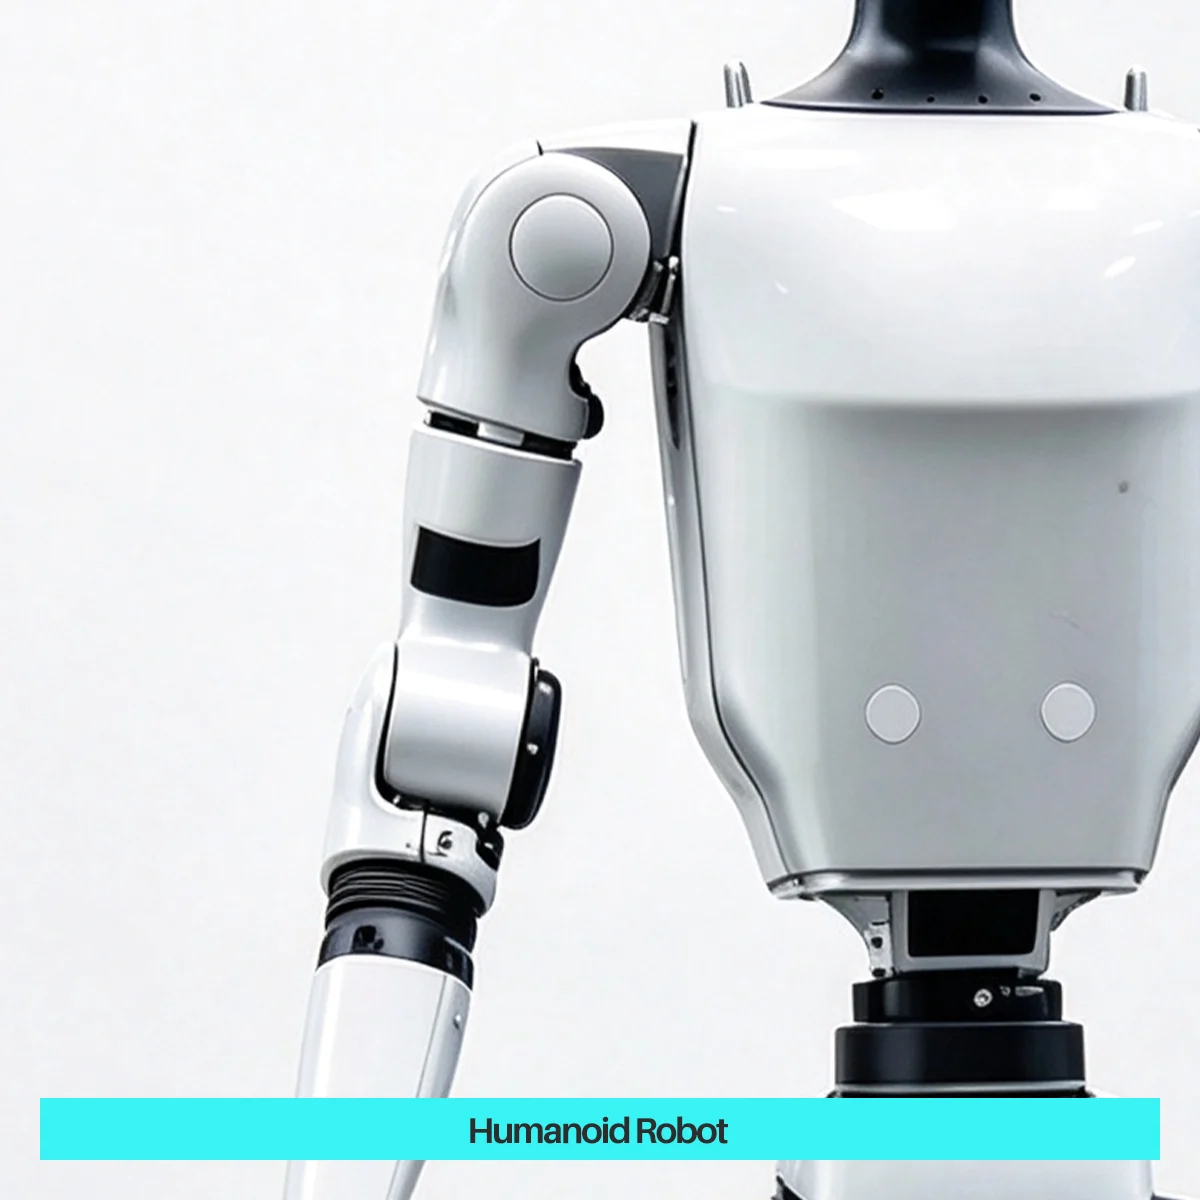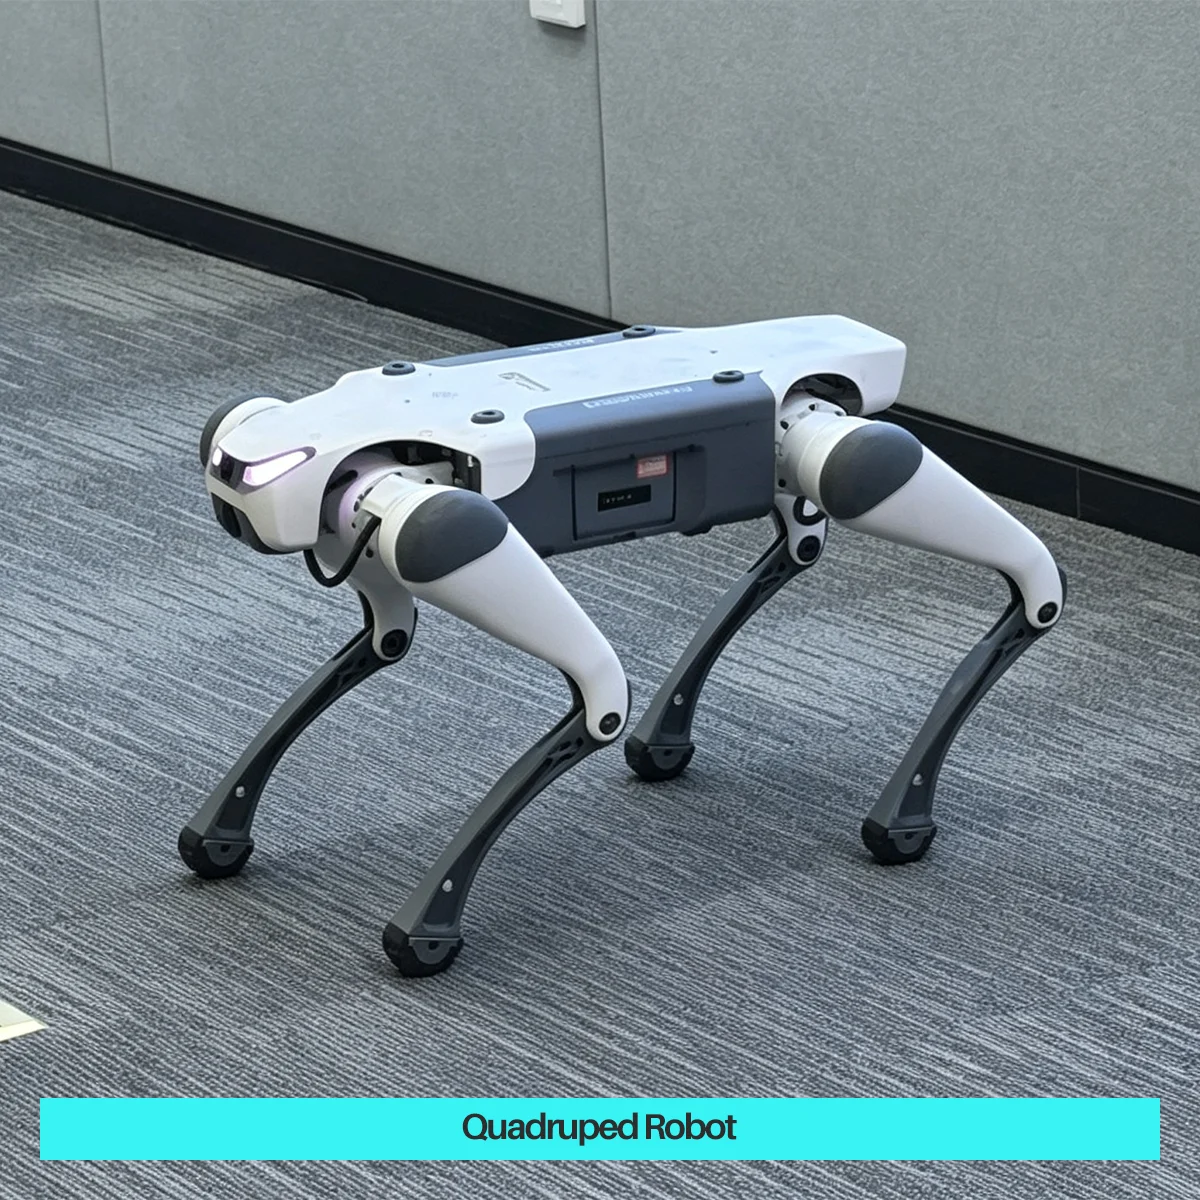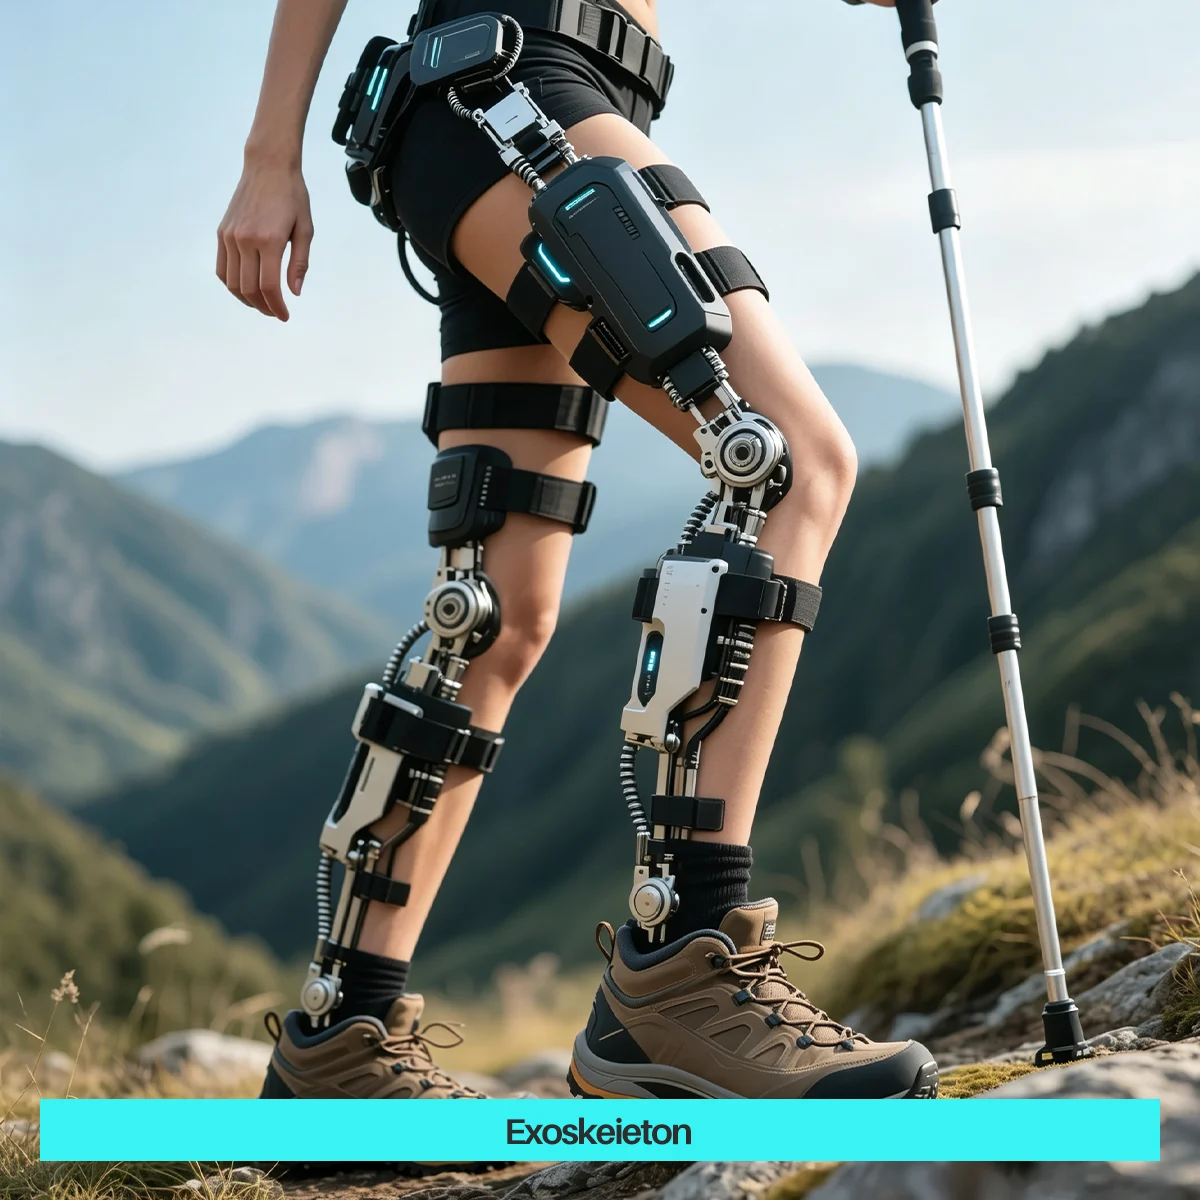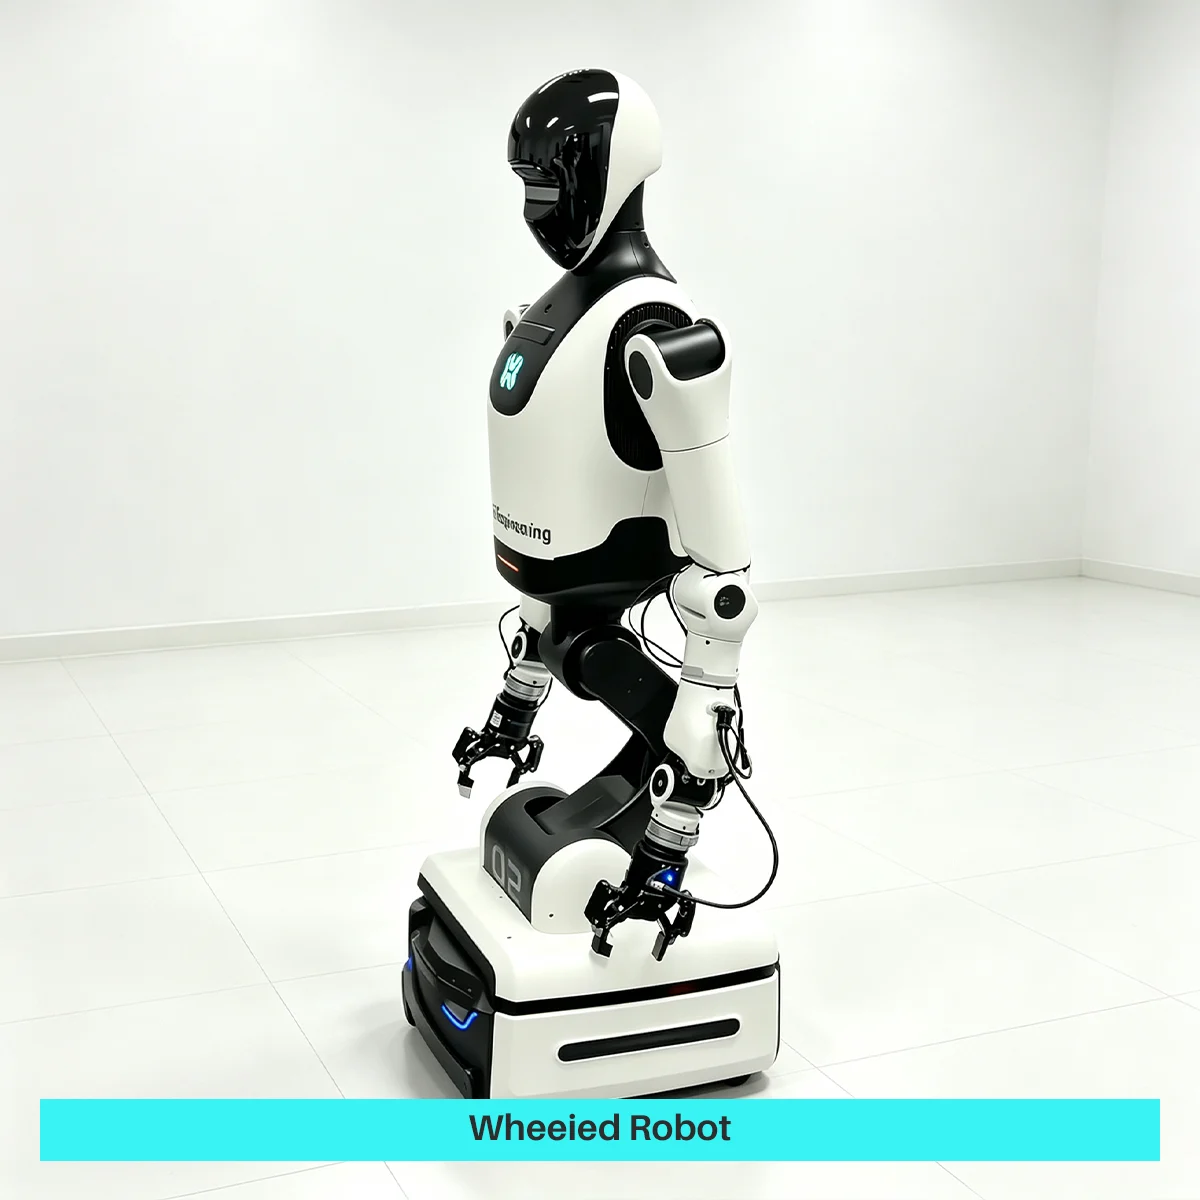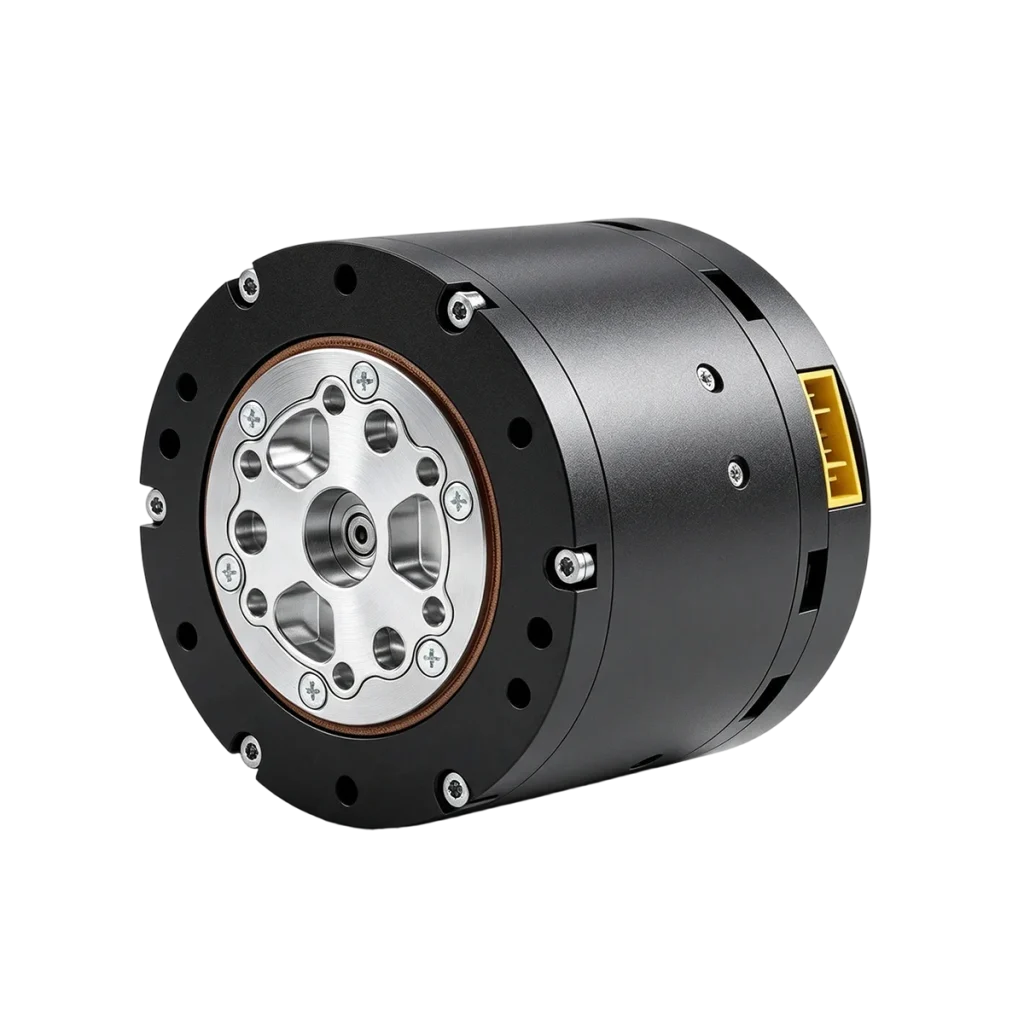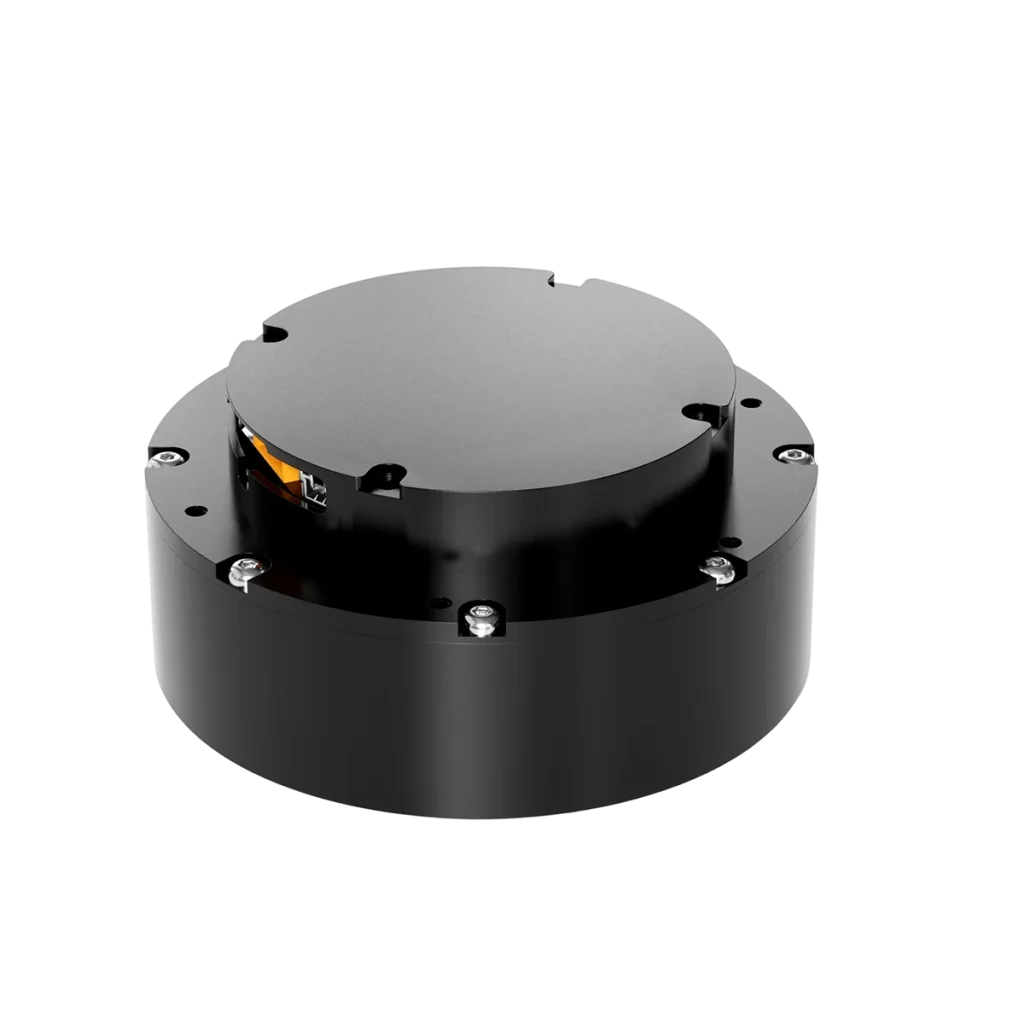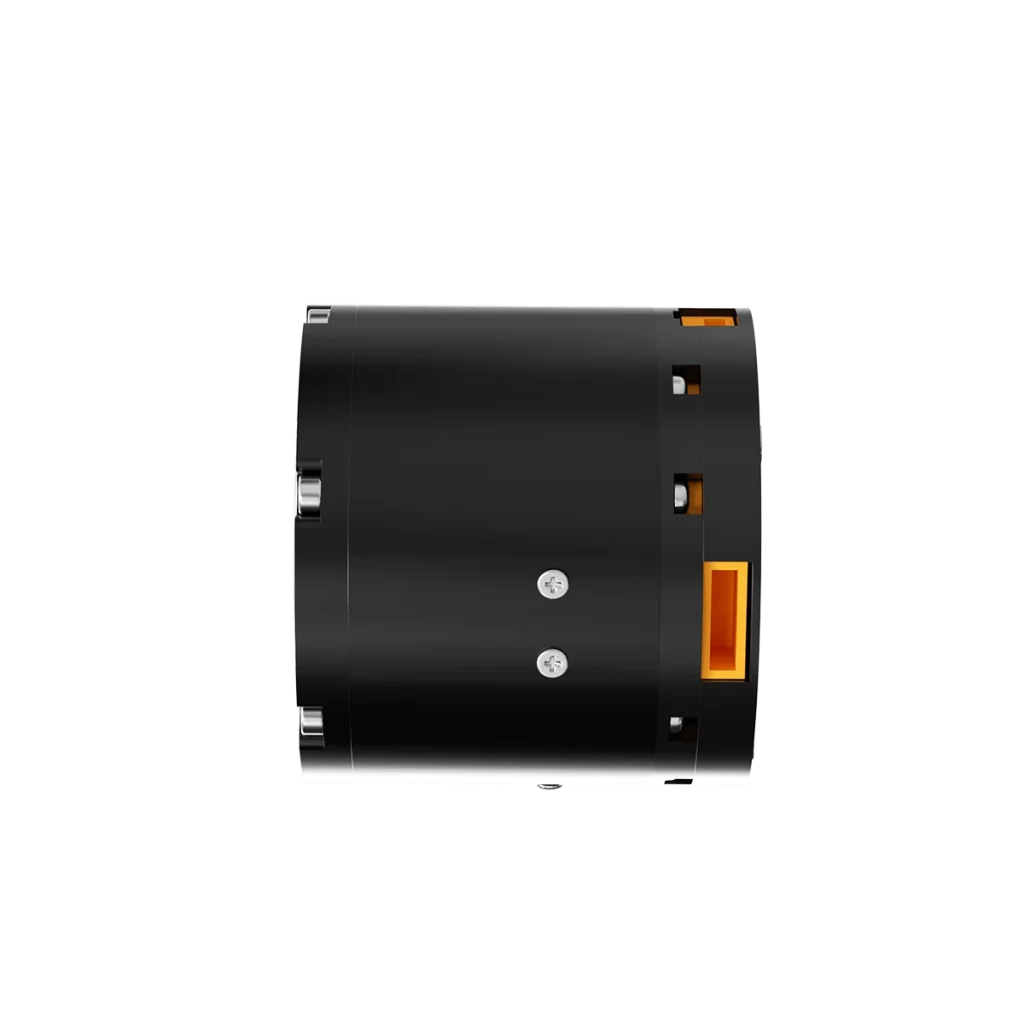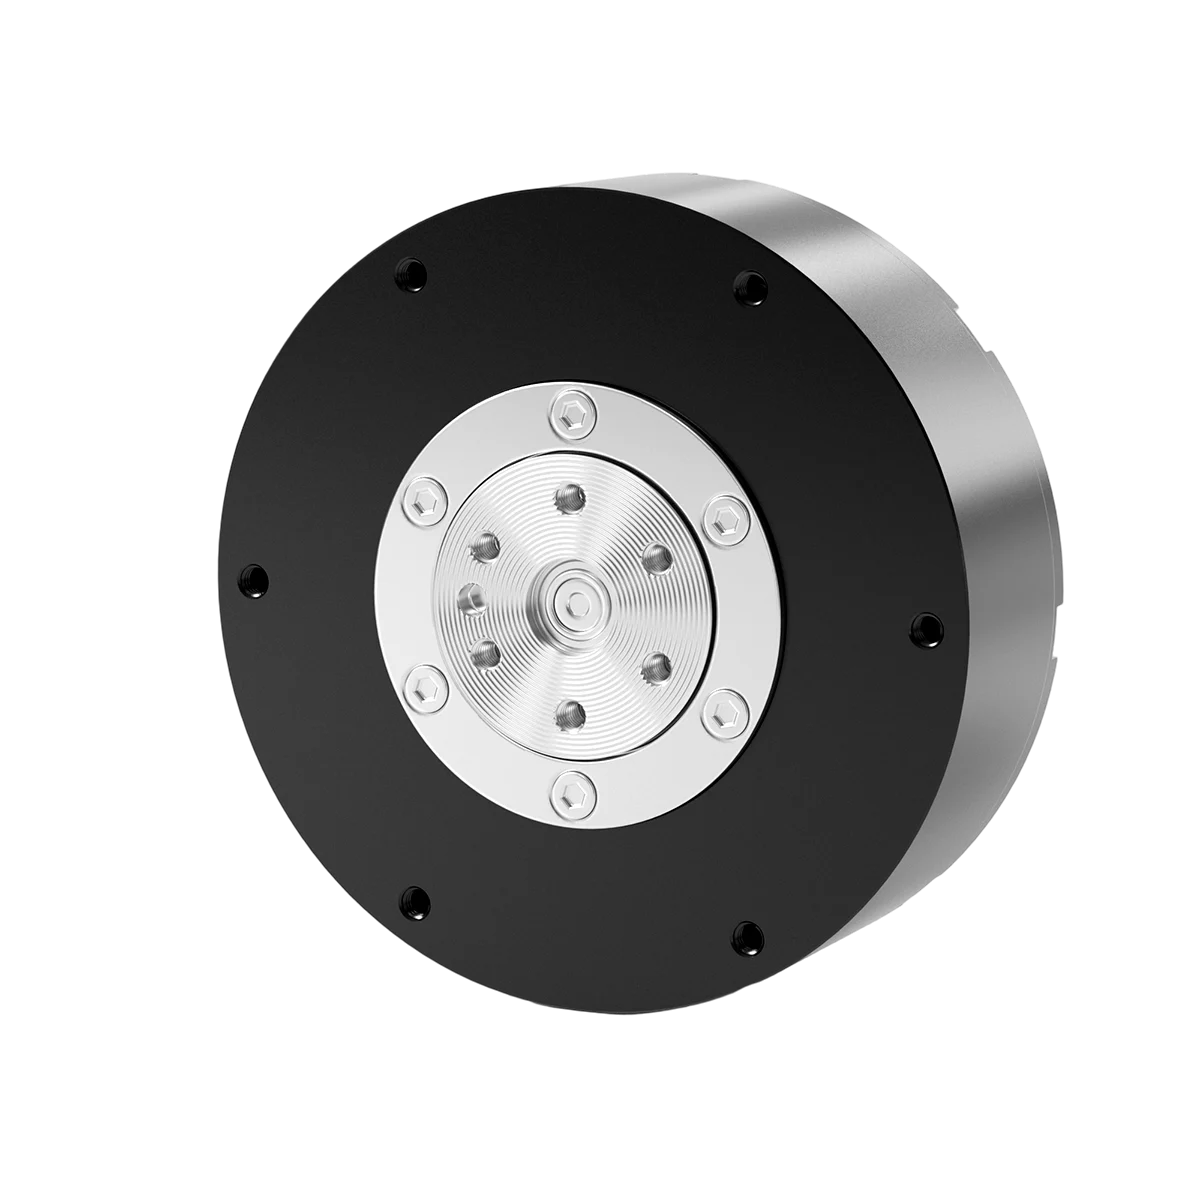
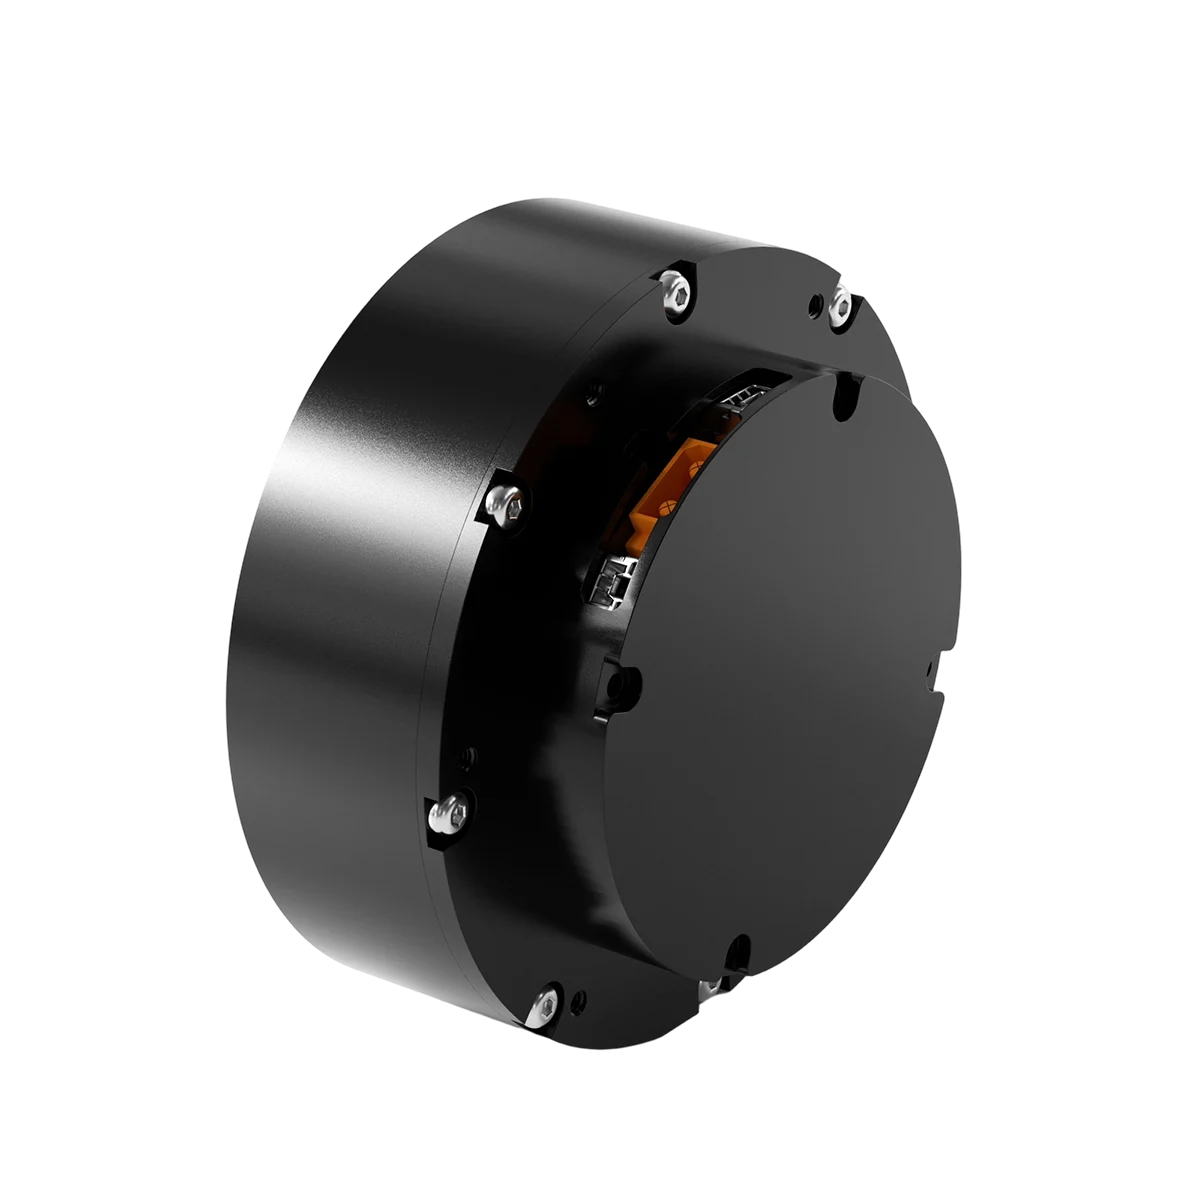
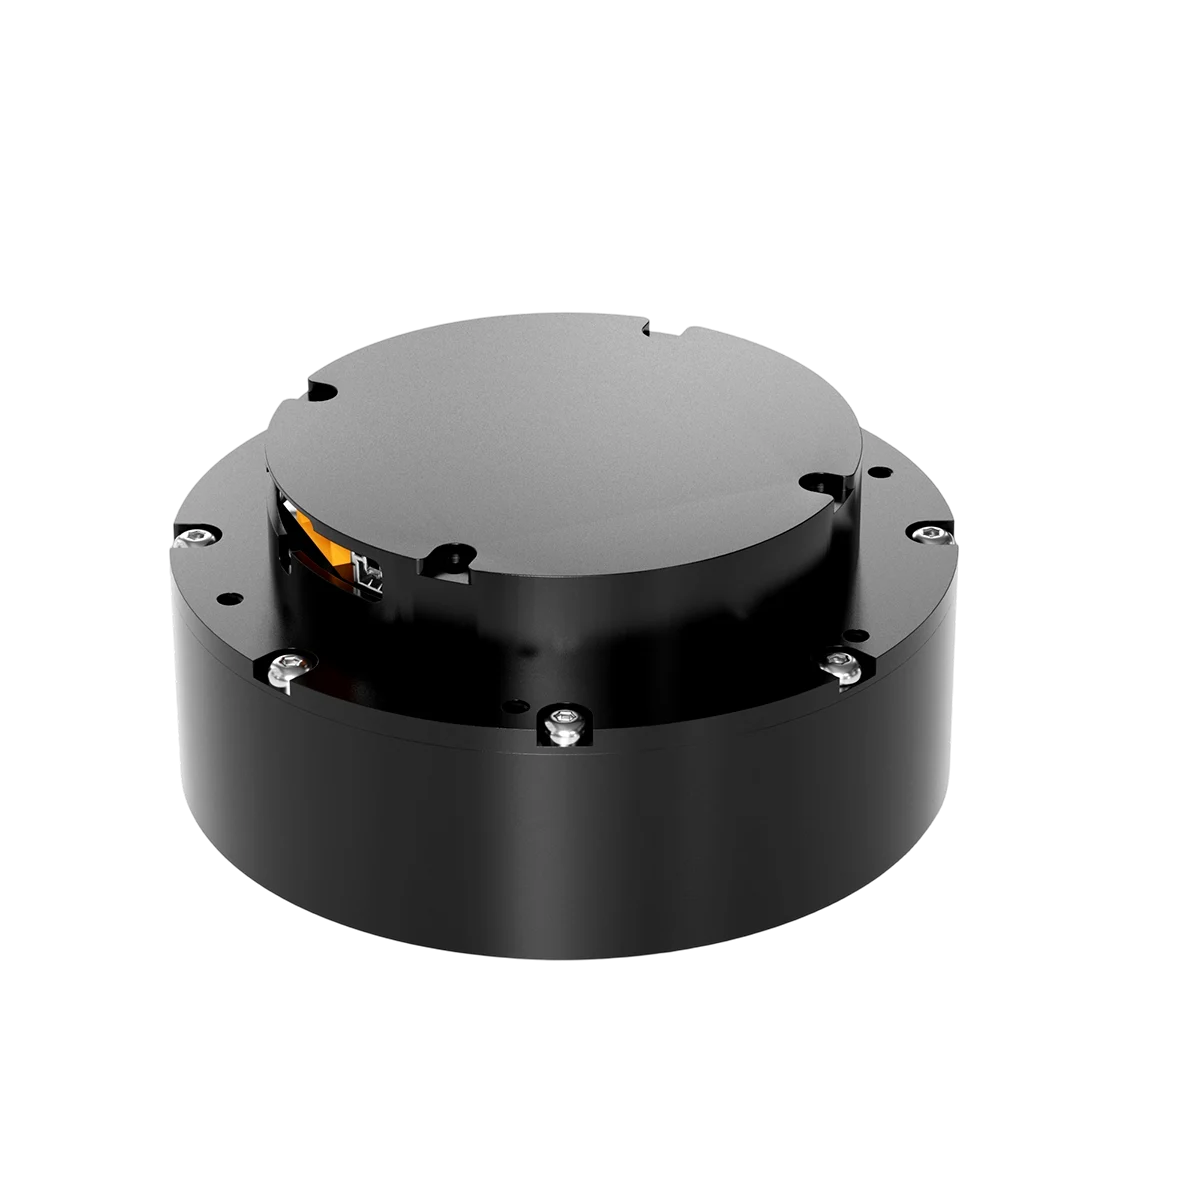
Compact robotic joint actuator delivering 20 N·m peak torque with integrated 14-bit magnetic encoders, designed for humanoid robots, robotic hands, medical robots and other advanced robotic systems.
| M96-6l | |
| Rated Voltage | 24 V (24–48 V Supported) |
| Rated Current | 6.5 A |
| Peak Current | 18 A |
| Rated Torque | 8 N·m |
| Peak Torque | 20 N·m |
| Rated Speed | 120 rpm |
| Maximum No-Load Speed | 200 rpm |
| Gear Ratio | 6:1 |
| Number of Pole Pairs | 21 |
| Phase Resistance | 0.36 Ω @ 25°C |
| Outer Diameter | 96 mm |
| Height | 40 mm |
| Motor Weight | Approx. 550 g |
| Encoder Resolution | 14-bit |
| Encoder Quantity | 2 |
| Encoder Type | Magnetic Encoder, Single-Turn |
| Customization:OEM/ODM Available | |